Kernbereiche & Forschungsschwerpunkte
Kinematik und Dynamik innovativer Robotersysteme:
Modellbildung, Simulation und Optimierung von Parallelrobotern, Seilrobotern und kollaborierenden Robotern.
Embodied AI:
Erforschung der verkörperten KI – das Zusammenspiel von physischem Roboter und künstlicher Intelligenz.
KI & Robotik:
Verknüpfung klassischer Regelungsalgorithmen mit datengetriebenen Ansätzen.
Vision-Language-Action Modelle (VLAs):
Integration moderner End-to-End-Steuerungen für direkte Umsetzung von visuellen und textuellen Befehlen in motorische Aktionen.
Ausgewählte Forschungsprojekte
KIAkkuMont
Entwicklung eines KI-basierten Montageprozesses für Lithium-Ionen-Akkupacks durch kollaborierende Roboter. Eine neuartige Zuführeinheit und KI-gestützte Montageverfahren ermöglichen flexiblen und taktzeitoptimierten Produktionsablauf.
PARA-Engineer
Parallel Robot Assembly Kit for Educational Engineering and Robotics
Modellbaukasten für Parallelroboter zur Integration parallelkinematischer Robotersysteme in die Hochschullehre. Studierende können verschiedene Themen der Parallelkinematik sowohl simulativ als auch am realen Modell erproben.
gKnee - Parallelkinematische Robotermechanik
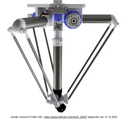
Entwicklung einer neuartigen parallelkinematischen dreiachsigen Robotermechanik mit quaderförmigem Arbeitsbereich. Kompakter als klassische DELTA-Mechanik und mit geringerer Anzahl an Streben.
BACSCoR – Bio-inspirierte KI-Steuerung
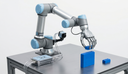
Bio-inspiriertes Steuerungssystem für kollaborierende Roboter. Angelehnt an das menschliche Kleinhirn übernimmt generative KI die Feinabstimmung, während ein Safety-Layer aus klassischer Regelungstechnik die Sicherheit gewährleistet.
